2026-05-28 19:30
全景摄像头因其能够捕捉360度全景图像而广受欢迎。它们常用于监控、交通分析和自动驾驶系统。但这种广角视野也带来了一个技术难题:远离摄像头的目标往往会显得扭曲且微小,导致计算机视觉系统难以准确识别它们。
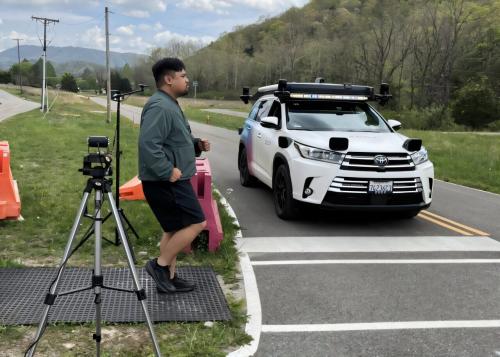
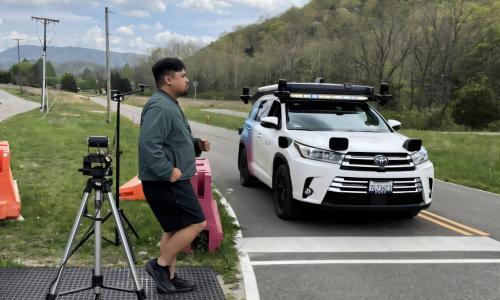
对于在道路交叉口等户外场景中的移动目标而言,例如行人、自行车、摩托车和汽车,这一挑战尤为严峻。
YOLO(You Only Look Once)是一种流行的、高速且准确的实时目标检测算法。尽管YOLO兼顾速度与强大的通用性能,但由于它将图像分割成网格单元,因此在全景视频中检测/分类较小目标时存在困难。
当多个较小目标落入同一网格内时,它们的部分视觉信息可能会丢失。在全景视频中,这种缺陷会更加明显,因为远处的目标本身分辨率就较低。
据外媒报道,日本芝浦工业大学(Shibaura Institute of Technology)Chinthaka Premachandra教授领导的研究团队设计出一个增强型框架,将定制的训练数据集和迁移学习相结合,从而解决上述问题。


 扫一扫关注微信